ড্রোন কীভাবে আকাশে ভারসাম্য বজায় রেখে উড়ে? প্রপেলার, সেন্সর ও নিয়ন্ত্রণব্যবস্থার বিজ্ঞান
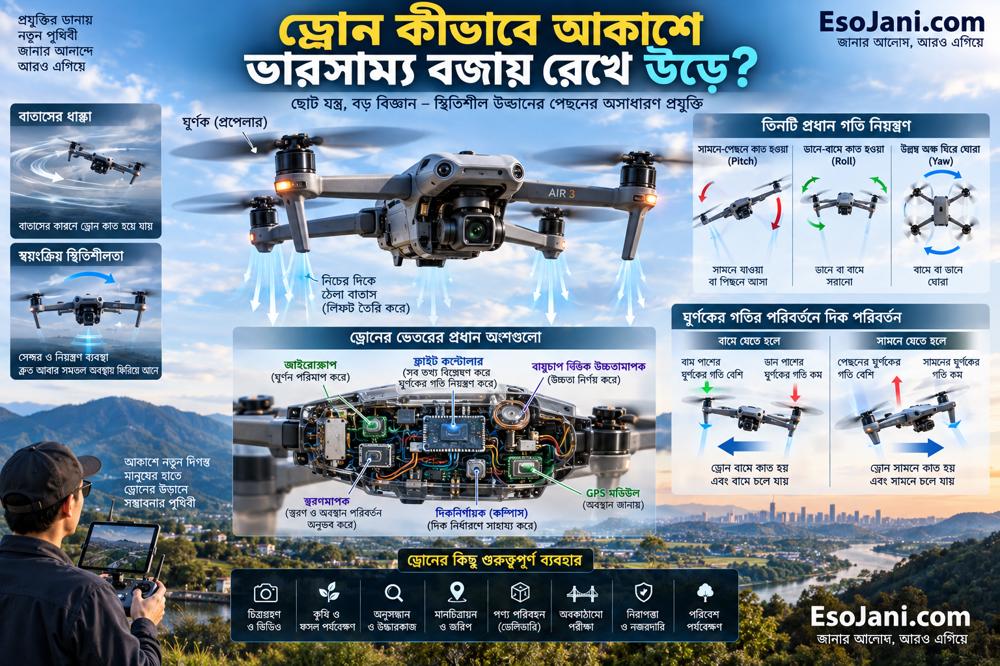
প্রপেলার ও সংবেদকের সমন্বয়েই আকাশে ভারসাম্য ধরে রাখে ড্রোন
আকাশে একটি ড্রোনকে স্থিরভাবে ভেসে থাকতে দেখলে কাজটি যতটা সহজ মনে হয়, প্রকৃতপক্ষে এর পেছনে ততটাই দ্রুত ও জটিল একটি নিয়ন্ত্রণপ্রক্রিয়া কাজ করে। ড্রোনের চারটি ঘূর্ণক যেন একই গতিতে ঘুরছে এবং পুরো যন্ত্রটি নিশ্চুপভাবে বাতাসে দাঁড়িয়ে আছে—চোখে এমন মনে হলেও বাস্তবে প্রতি মুহূর্তে ঘূর্ণকগুলোর গতি খুব সামান্য করে বাড়ানো-কমানো হচ্ছে। বাতাসের ধাক্কা, ওজনের অসম বণ্টন, ঘূর্ণকের সামান্য পার্থক্য কিংবা ড্রোনের নিজের গতির কারণে ভারসাম্যে যে ক্ষুদ্র পরিবর্তন ঘটে, ভেতরের সংবেদক ও নিয়ন্ত্রণব্যবস্থা তা শনাক্ত করে প্রায় সঙ্গে সঙ্গেই সংশোধন করে। এই অবিরাম সংশোধনই ড্রোনকে আকাশে স্থিতিশীল রাখে।
ড্রোন কেন নিচে পড়ে না, সেটি বুঝতে হলে প্রথমে পৃথিবীর অভিকর্ষ এবং ড্রোনের ঘূর্ণক থেকে উৎপন্ন ঊর্ধ্বমুখী বলের সম্পর্ক বুঝতে হয়। পৃথিবীর অভিকর্ষ ড্রোনকে নিচের দিকে টেনে রাখে। অন্যদিকে দ্রুত ঘূর্ণায়মান পাখাগুলো বাতাসকে নিচের দিকে ত্বরান্বিত করে। এর প্রতিক্রিয়ায় ড্রোনের ওপর বিপরীত দিকে, অর্থাৎ ওপরের দিকে বল সৃষ্টি হয়। এই ঊর্ধ্বমুখী বল যখন ড্রোনের ওজনের সমান হয়, তখন ড্রোনটি মোটামুটি একই উচ্চতায় ভেসে থাকতে পারে। ঊর্ধ্বমুখী বল ওজনের চেয়ে বেশি হলে ড্রোন ওপরে ওঠে, আর কম হলে নিচে নামতে শুরু করে।
ড্রোনের প্রতিটি ঘূর্ণকের সঙ্গে বিশেষ আকৃতির পাখা যুক্ত থাকে। পাখাগুলো একেবারে সমতল নয়; এগুলোর আকার ও কোণ এমনভাবে তৈরি করা হয় যাতে ঘোরার সময় বাতাসকে কার্যকরভাবে নিচের দিকে সরাতে পারে। ঘূর্ণক যত দ্রুত ঘোরে, সাধারণভাবে তত বেশি বাতাস নিচের দিকে ত্বরান্বিত হয় এবং ঊর্ধ্বমুখী বলও বাড়ে। ফলে ড্রোনকে ওপরে তুলতে সব ঘূর্ণকের গতি একসঙ্গে বাড়ানো যায়। আবার নিচে নামানোর জন্য সামগ্রিক ঘূর্ণনগতি কমানো যায়। তবে শুধু ওপরে ওঠা বা নিচে নামানোই ড্রোন নিয়ন্ত্রণের আসল জটিলতা নয়। সবচেয়ে গুরুত্বপূর্ণ বিষয় হলো ড্রোনকে কাত হয়ে পড়া বা অনিয়ন্ত্রিতভাবে ঘুরে যাওয়া থেকে রক্ষা করা।
প্রচলিত চার-পাখাবিশিষ্ট ড্রোনে চারটি ঘূর্ণক সাধারণত একটি চতুর্ভুজ বিন্যাসে থাকে। গুরুত্বপূর্ণ বিষয় হলো, চারটি ঘূর্ণক একই দিকে ঘোরে না। সাধারণত দুটি একদিকে এবং অন্য দুটি বিপরীত দিকে ঘোরে। এর কারণ ঘূর্ণনের প্রতিক্রিয়াজনিত বল। একটি ঘূর্ণক যখন একটি দিকে দ্রুত ঘোরে, তখন ড্রোনের কাঠামোর ওপর বিপরীত দিকে ঘোরানোর প্রবণতা সৃষ্টি হয়। সব ঘূর্ণক একই দিকে ঘুরলে পুরো ড্রোনটিই বিপরীত দিকে ঘুরতে চাইত। বিপরীতমুখী ঘূর্ণক ব্যবহার করার ফলে এসব ঘূর্ণনপ্রবণতা পরস্পরকে অনেকটাই বাতিল করে দেয়।
ড্রোনের ভারসাম্য বোঝার ক্ষেত্রে তিন ধরনের কৌণিক গতি বিশেষ গুরুত্বপূর্ণ। একটি হলো সামনে বা পেছনে কাত হওয়া, আরেকটি হলো ডানে বা বামে কাত হওয়া এবং তৃতীয়টি হলো ওপর থেকে দেখলে নিজের উল্লম্ব অক্ষের চারপাশে ডানে বা বামে ঘোরা। মানুষের শরীরের সঙ্গে তুলনা করলে বিষয়টি কিছুটা সহজ হয়। সামনে ঝুঁকে পড়া প্রথম ধরনের গতির মতো, কাঁধ একদিকে নিচু করে পাশের দিকে কাত হওয়া দ্বিতীয়টির মতো এবং সোজা দাঁড়িয়ে শরীরকে ডানে-বামে ঘোরানো তৃতীয়টির মতো।
ড্রোন সামনে যেতে চাইলে তাকে শুধু সামনের দিকে কোনো আলাদা ধাক্কা দিতে হয় না। বরং ড্রোন নিজেকেই সামান্য সামনে কাত করে। এ জন্য পেছনের ঘূর্ণকগুলোর ঊর্ধ্বমুখী বল সামনেরগুলোর তুলনায় বাড়ানো যেতে পারে। ফলে ড্রোনের পেছনের অংশ সামান্য ওপরে উঠে এবং সামনের অংশ নিচের দিকে কাত হয়। তখন ঘূর্ণকগুলোর সম্মিলিত বল আর পুরোপুরি উল্লম্ব থাকে না। সেই বলের একটি অংশ ড্রোনকে ওপরে ধরে রাখে এবং অন্য অংশ সামনে টেনে নিয়ে যায়। পেছনে যেতে হলে ঠিক বিপরীত প্রক্রিয়া ঘটে।
ডানে বা বামে যাওয়ার ক্ষেত্রেও একই নীতি কাজ করে। ড্রোন যদি ডান দিকে যেতে চায়, তাহলে তাকে সামান্য ডান দিকে কাত হতে হয়। বাম পাশের ঘূর্ণকগুলোর বল তুলনামূলকভাবে বাড়িয়ে এবং ডান পাশেরগুলোর বল সামঞ্জস্য করে এই কাত সৃষ্টি করা যায়। তখন মোট ঊর্ধ্বমুখী বলের একটি অংশ ডান দিকে কাজ করতে শুরু করে। অর্থাৎ ড্রোনের অনুভূমিক চলাচলের জন্য সাধারণত আলাদা কোনো অনুভূমিক চালক লাগে না; মূল ঘূর্ণকগুলোর উৎপন্ন বলের দিক পরিবর্তন করেই কাজটি করা হয়।
নিজের উল্লম্ব অক্ষ ঘিরে ড্রোনকে ঘোরানোর পদ্ধতি আরও আকর্ষণীয়। যেহেতু দুটি ঘূর্ণক একদিকে এবং অন্য দুটি বিপরীত দিকে ঘোরে, তাই স্বাভাবিক অবস্থায় তাদের প্রতিক্রিয়াজনিত ঘূর্ণনপ্রবণতা মোটামুটি ভারসাম্যে থাকে। কিন্তু একদিকে ঘোরা ঘূর্ণকদুটোর গতি সামান্য বাড়িয়ে বিপরীত দিকে ঘোরা ঘূর্ণকদুটোর গতি সামঞ্জস্য করা হলে এই ভারসাম্য বদলে যায়। তখন ড্রোনের কাঠামোর ওপর একটি নিট ঘূর্ণনপ্রবণতা সৃষ্টি হয় এবং পুরো ড্রোনটি নিজের উল্লম্ব অক্ষের চারপাশে ঘুরতে শুরু করে। কাঙ্ক্ষিত দিক পাওয়ার পর নিয়ন্ত্রণব্যবস্থা আবার ঘূর্ণকগুলোর গতি সামঞ্জস্য করে।
এত সূক্ষ্ম পরিবর্তন একজন মানুষ সরাসরি হাতে বসে প্রতি মুহূর্তে করতে পারত না। এখানেই ড্রোনের ভেতরের উড্ডয়ন নিয়ন্ত্রক গুরুত্বপূর্ণ হয়ে ওঠে। এটি ড্রোনের কেন্দ্রীয় নিয়ন্ত্রণব্যবস্থা। চালকের নির্দেশ, বিভিন্ন সংবেদকের পরিমাপ এবং পূর্বনির্ধারিত নিয়ন্ত্রণনীতি একত্র করে এটি নির্ধারণ করে কোন ঘূর্ণককে কত দ্রুত ঘোরাতে হবে। চালক হয়তো শুধু নির্দেশ দিলেন ড্রোনটি একই জায়গায় স্থির থাকুক, কিন্তু সেই নির্দেশ বাস্তবায়নের জন্য নিয়ন্ত্রককে প্রতি মুহূর্তে বহু ক্ষুদ্র সংশোধন করতে হয়।
ড্রোনের ভারসাম্য শনাক্ত করার অন্যতম গুরুত্বপূর্ণ যন্ত্র হলো জাইরোস্কোপ। এটি ড্রোন কত দ্রুত কোন অক্ষ ঘিরে ঘুরছে তা শনাক্ত করতে পারে। ধরা যাক, হঠাৎ বাম দিক থেকে বাতাসের ঝাপটা এসে ড্রোনকে ডান দিকে কাত করতে শুরু করল। চালক হয়তো তখনও পরিবর্তনটি চোখে দেখেননি, কিন্তু জাইরোস্কোপ ইতিমধ্যে ড্রোনের সেই কৌণিক পরিবর্তন শনাক্ত করে ফেলেছে। নিয়ন্ত্রণব্যবস্থা তখন সংশ্লিষ্ট ঘূর্ণকগুলোর গতি পরিবর্তন করে বিপরীতমুখী সংশোধনী বল সৃষ্টি করে।
এর সঙ্গে কাজ করে ত্বরণমাপক। এটি বিভিন্ন দিকে ড্রোনের ত্বরণ সম্পর্কে তথ্য দেয় এবং অভিকর্ষের প্রভাব ব্যবহার করে দীর্ঘ সময়ের হিসাবে ড্রোনের ঝোঁক সম্পর্কেও ধারণা পেতে সাহায্য করে। শুধু জাইরোস্কোপ ব্যবহার করলে সময়ের সঙ্গে ক্ষুদ্র পরিমাপভুল জমতে পারে। আবার শুধু ত্বরণমাপকের তথ্য ব্যবহার করলে কম্পন ও দ্রুত গতির কারণে পরিমাপ অস্থির হতে পারে। তাই ড্রোন সাধারণত একাধিক সংবেদকের তথ্য একত্র করে নিজের প্রকৃত অবস্থান ও ঝোঁক সম্পর্কে আরও নির্ভরযোগ্য ধারণা তৈরি করে।
এই সংবেদকগুলো এত গুরুত্বপূর্ণ যে এগুলোকে অনেক সময় একই ক্ষুদ্র পরিমাপক ব্যবস্থার মধ্যে রাখা হয়। ড্রোনের নিয়ন্ত্রক ক্রমাগত জাইরোস্কোপ ও ত্বরণমাপকের তথ্য পড়ে বুঝতে চেষ্টা করে যন্ত্রটি বর্তমানে কোন দিকে কাত হয়ে আছে এবং কত দ্রুত সেই কাত পরিবর্তিত হচ্ছে। উন্নত ড্রোনে এর সঙ্গে দিকনির্ণায়ক, বায়ুচাপভিত্তিক উচ্চতামাপক, উপগ্রহভিত্তিক অবস্থান নির্ণয়, নিচের দিকে তাকানো আলোকভিত্তিক সংবেদক, দূরত্ব পরিমাপক এবং কখনো প্রতিবন্ধকতা শনাক্তকারী ব্যবস্থাও যুক্ত থাকে।
বায়ুচাপভিত্তিক উচ্চতামাপক ড্রোনের উচ্চতা ধরে রাখার ক্ষেত্রে গুরুত্বপূর্ণ। বায়ুমণ্ডলের চাপ উচ্চতার সঙ্গে পরিবর্তিত হয়। এই পরিবর্তন পরিমাপ করে ড্রোন আনুমানিকভাবে বুঝতে পারে সে ওপরে উঠছে নাকি নিচে নামছে। তবে খুব অল্প উচ্চতায় অত্যন্ত নিখুঁতভাবে স্থির থাকার জন্য শুধু বায়ুচাপ সব সময় যথেষ্ট নয়। ঘূর্ণকের বাতাস, পরিবেশের চাপের পরিবর্তন এবং অন্যান্য কারণে পরিমাপে সামান্য বিচ্যুতি আসতে পারে। তাই অনেক আধুনিক ড্রোন নিচের ভূমির দূরত্ব পরিমাপ করতে আলোক, শব্দ বা অন্য ধরনের দূরত্ব সংবেদক ব্যবহার করে।
উপগ্রহভিত্তিক অবস্থান নির্ণয়ব্যবস্থা আবার ড্রোনকে শুধু উচ্চতা নয়, ভূপৃষ্ঠের তুলনায় অবস্থান ধরে রাখতে সাহায্য করে। খোলা আকাশের নিচে ড্রোনকে একটি নির্দিষ্ট স্থানে স্থির থাকতে বলা হলে বাতাস তাকে কয়েক মিটার সরিয়ে নিতে চাইতে পারে। অবস্থান নির্ণয়ব্যবস্থা বুঝতে পারে ড্রোন নির্ধারিত স্থান থেকে সরে গেছে। তখন উড্ডয়ন নিয়ন্ত্রক ড্রোনকে বিপরীত দিকে সামান্য কাত করে আগের অবস্থানে ফিরিয়ে আনে। বাইরে থেকে দেখলে ড্রোনটিকে স্থির মনে হলেও আসলে সেটি বারবার ক্ষুদ্র স্থানচ্যুতি সংশোধন করছে।
ঘরের ভেতরে বা উপগ্রহের সংকেত দুর্বল এমন স্থানে অবস্থান ধরে রাখা আরও কঠিন। এ ক্ষেত্রে কিছু ড্রোন নিচের দিকে থাকা চিত্রগ্রাহক বা আলোকভিত্তিক সংবেদকের সাহায্যে ভূমির নকশা পর্যবেক্ষণ করে। মেঝের দাগ, পাথর, ঘাস বা অন্যান্য দৃশ্যমান বৈশিষ্ট্য ছবিতে কোন দিকে কত দ্রুত সরে যাচ্ছে তা বিশ্লেষণ করে ড্রোন নিজের অনুভূমিক গতির ধারণা পেতে পারে। ফলে উপগ্রহের সাহায্য ছাড়াও সীমিত পরিবেশে তুলনামূলক স্থিরভাবে ভেসে থাকা সম্ভব হয়। তবে একেবারে একরঙা চকচকে মেঝে, খুব কম আলো বা স্বচ্ছ পৃষ্ঠে এ ধরনের ব্যবস্থা সমস্যায় পড়তে পারে।
ড্রোনের ভারসাম্যের সবচেয়ে গুরুত্বপূর্ণ রহস্য আসলে প্রতিক্রিয়াভিত্তিক নিয়ন্ত্রণ। নিয়ন্ত্রক প্রথমে জানে ড্রোনকে কী অবস্থায় থাকা উচিত। এরপর সংবেদক থেকে জানতে পারে ড্রোন বাস্তবে কী অবস্থায় আছে। কাঙ্ক্ষিত অবস্থা ও বাস্তব অবস্থার মধ্যে পার্থক্য থাকলে সেটিকে সংশোধন করার নির্দেশ তৈরি হয়। ধরুন ড্রোনকে সমতল থাকার নির্দেশ দেওয়া হয়েছে, কিন্তু বাতাসে সেটি ডান দিকে দুই মাত্রা কাত হয়ে গেল। নিয়ন্ত্রক এই বিচ্যুতি শনাক্ত করে এমনভাবে ঘূর্ণকগুলোর গতি পরিবর্তন করবে যাতে বিপরীত দিকে ঘূর্ণনপ্রবণতা সৃষ্টি হয়। ড্রোন সমতলের দিকে ফিরে আসতে শুরু করলে সংশোধনের মাত্রাও আবার কমিয়ে দেওয়া হবে।
এখানে শুধু বর্তমান ভুল দেখলেই হয় না। ভুল কত দ্রুত তৈরি হচ্ছে এবং কিছু সময় ধরে কতটা বিচ্যুতি জমেছে, সেটিও বিবেচনা করা দরকার। খুব দুর্বল সংশোধন করলে ড্রোন ধীরে ধীরে লক্ষ্য অবস্থান থেকে সরে যেতে পারে। আবার অতিরিক্ত শক্তিশালী সংশোধন করলে একদিকে কাত হওয়া ঠেকাতে গিয়ে ড্রোন বিপরীত দিকে বেশি কাত হয়ে যেতে পারে। এরপর সেটি আবার উল্টো দিকে সংশোধন করবে এবং ড্রোন দুলতে থাকবে। তাই নিয়ন্ত্রণব্যবস্থার মান নির্ধারণে প্রতিক্রিয়ার গতি, মাত্রা ও স্থিতিশীলতার মধ্যে সূক্ষ্ম সমন্বয় প্রয়োজন।
ঘূর্ণককে নির্দেশ দেওয়ার পরও আরেকটি গুরুত্বপূর্ণ ধাপ থাকে। উড্ডয়ন নিয়ন্ত্রক সরাসরি শুধু পাখাকে আদেশ দেয় না; প্রতিটি ঘূর্ণকের বৈদ্যুতিক চালক ব্যবস্থাকে নির্দিষ্ট গতি তৈরির নির্দেশ পাঠানো হয়। এই চালক ব্যবস্থা বৈদ্যুতিক শক্তির প্রবাহ অত্যন্ত দ্রুত পরিবর্তন করে ঘূর্ণকের গতি নিয়ন্ত্রণ করে। ফলে চারটি ঘূর্ণকের গতি খুব অল্প সময়ের ব্যবধানে আলাদাভাবে বাড়ানো বা কমানো সম্ভব হয়। এই দ্রুত প্রতিক্রিয়া না থাকলে সংবেদক বিপদ বুঝলেও ড্রোন যথাসময়ে নিজেকে সামলাতে পারত না।
ড্রোনের ওজন কোথায় কেন্দ্রীভূত, সেটিও ভারসাম্যের জন্য গুরুত্বপূর্ণ। ব্যাটারি, চিত্রগ্রাহক, বহন করা বস্তু বা অন্য কোনো যন্ত্র একদিকে বেশি ভারী হলে ড্রোনের ভরকেন্দ্র সরে যায়। তখন সমতলভাবে ভেসে থাকার জন্য চারটি ঘূর্ণককে আর সমান বল তৈরি করলেই চলে না। নিয়ন্ত্রণব্যবস্থাকে এক বা একাধিক ঘূর্ণক দিয়ে তুলনামূলক বেশি বল তৈরি করতে হয়। খুব বেশি অসম ওজন হলে নিয়ন্ত্রক সংশোধন করার সীমায় পৌঁছে যেতে পারে। এ কারণেই ড্রোনে অতিরিক্ত যন্ত্র বসানোর সময় শুধু মোট ওজন নয়, সেই ওজন কোথায় বসানো হচ্ছে সেটিও গুরুত্বপূর্ণ।
পাখার অবস্থাও সমান গুরুত্বপূর্ণ। একটি পাখা সামান্য বাঁকা, ভাঙা বা ক্ষতিগ্রস্ত হলে একই ঘূর্ণনগতিতে সেটি অন্য পাখার সমান বল তৈরি নাও করতে পারে। এতে কম্পন বাড়ে এবং সংবেদকের পরিমাপেও গোলযোগ দেখা দিতে পারে। নিয়ন্ত্রণব্যবস্থা কিছুটা অসমতা সামলে নিতে পারলেও গুরুতর ক্ষতি হলে ভারসাম্য ধরে রাখা অসম্ভব হয়ে যেতে পারে। একই কারণে ভুল আকারের পাখা, অনুপযুক্ত ঘূর্ণক বা দুর্বল ব্যাটারি ড্রোনের স্থিতিশীলতাকে প্রভাবিত করতে পারে।
ব্যাটারির ভূমিকা শুধু শক্তি সরবরাহের মধ্যেই সীমাবদ্ধ নয়। ড্রোনকে হঠাৎ বাতাসের বিরুদ্ধে নিজেকে সামলাতে হলে ঘূর্ণকের গতি দ্রুত বাড়ানোর প্রয়োজন হতে পারে। ব্যাটারি যদি সেই মুহূর্তে পর্যাপ্ত বৈদ্যুতিক শক্তি সরবরাহ করতে না পারে, তাহলে প্রয়োজনীয় ঊর্ধ্বমুখী বা সংশোধনী বল তৈরি হবে না। ব্যাটারির শক্তি অনেক কমে গেলে তাই কিছু ড্রোনের দ্রুত ওঠা বা প্রবল বাতাস সামলানোর ক্ষমতাও কমে যেতে পারে।
বাতাস ড্রোনের জন্য বিশেষ ধরনের পরীক্ষা তৈরি করে। স্থির বাতাসের চেয়ে দমকা বাতাস বেশি কঠিন, কারণ এর দিক ও বেগ দ্রুত বদলে যায়। হঠাৎ পাশ থেকে বাতাস এলে ড্রোন প্রথমে সামান্য সরে যেতে বা কাত হতে পারে। সংবেদক সেই পরিবর্তন ধরার সঙ্গে সঙ্গে নিয়ন্ত্রক বাতাসের বিপরীতে ড্রোনকে কাত করে। তখন ঘূর্ণকগুলোর মোট বলের একটি অনুভূমিক অংশ বাতাসের ধাক্কার বিপরীতে কাজ করে। তাই প্রবল বাতাসে স্থির থাকা ড্রোনকে ভালোভাবে দেখলে অনেক সময় দেখা যায় সেটি মাটির তুলনায় একই জায়গায় থাকলেও তার পুরো দেহ বাতাসের দিকে সামান্য কাত হয়ে আছে।
ড্রোন যত দ্রুত সামনে যায়, তার উড্ডয়নের পরিস্থিতিও তত পরিবর্তিত হয়। স্থিরভাবে ভেসে থাকার সময় চারটি ঘূর্ণক যে বায়ুপ্রবাহের মধ্যে কাজ করে, দ্রুত সামনের দিকে যাওয়ার সময় সেটি আর একই থাকে না। সামনে ও পেছনের ঘূর্ণক ভিন্ন ধরনের প্রবাহের মুখোমুখি হতে পারে। বাঁক নেওয়া, দ্রুত থামা বা হঠাৎ দিক পরিবর্তনের সময়ও ঘূর্ণকগুলোর ওপর প্রয়োজনীয় বল দ্রুত বদলে যায়। তাই উন্নত নিয়ন্ত্রণব্যবস্থা শুধু বর্তমান কাত ঠিক করে না, চালকের নির্দেশ অনুযায়ী কাঙ্ক্ষিত গতির পরিবর্তনও নিয়ন্ত্রিতভাবে ঘটায়।
দ্রুত নিচে নামার সময়ও বিশেষ সমস্যা তৈরি হতে পারে। ড্রোন যদি নিজের ঘূর্ণক দ্বারা নিচের দিকে পাঠানো অস্থির বায়ুপ্রবাহের মধ্য দিয়েই খুব দ্রুত নেমে আসে, তাহলে ঘূর্ণকগুলোর চারপাশের বায়ুপ্রবাহ অনিয়মিত হয়ে ঊর্ধ্বমুখী বলের কার্যকারিতা কমিয়ে দিতে পারে। এ কারণে নিরাপদ নিয়ন্ত্রণব্যবস্থা সাধারণত নামার গতি সীমিত রাখে এবং পরিস্থিতি অনুযায়ী স্থিতিশীলতা বজায় রাখার চেষ্টা করে। অর্থাৎ নিচে নামা মানেই শুধু ঘূর্ণক ধীর করে দেওয়া নয়; নিয়ন্ত্রিত অবতরণও একটি সক্রিয় উড্ডয়নপ্রক্রিয়া।
একটি গুরুত্বপূর্ণ বিষয় হলো, আকাশে স্থির থাকা মানে ড্রোনের কোনো নড়াচড়াই হচ্ছে না—এ ধারণাটি ঠিক নয়। বাস্তবে ড্রোন ক্রমাগত অসংখ্য ক্ষুদ্র নড়াচড়া করছে। কখনো কয়েক মাত্রার ভগ্নাংশ পরিমাণ কাত হচ্ছে, কখনো কয়েক সেন্টিমিটার সরে যাচ্ছে, কখনো উচ্চতা সামান্য পরিবর্তিত হচ্ছে। সংবেদক এগুলো মাপছে এবং নিয়ন্ত্রক প্রতিনিয়ত সংশোধন করছে। মানুষের চোখে এসব পরিবর্তনের অনেকটাই ধরা পড়ে না বলে ড্রোনকে যেন আকাশে অদৃশ্য কোনো সুতো দিয়ে ঝুলিয়ে রাখা হয়েছে বলে মনে হয়।
এই পুরো ব্যবস্থাকে মানুষের ভারসাম্য রক্ষার সঙ্গে তুলনা করলে বিষয়টি আরও পরিষ্কার হয়। একজন মানুষ সোজা হয়ে দাঁড়িয়ে থাকলেও শরীর প্রকৃতপক্ষে পুরোপুরি নিশ্চল থাকে না। চোখ, অন্তঃকর্ণ, পেশি ও স্নায়ুতন্ত্র শরীরের ক্ষুদ্র দুলুনি শনাক্ত করে এবং মস্তিষ্ক পেশিকে সংশোধনের নির্দেশ দেয়। ড্রোনেও অনেকটা একই ধারণা কাজ করে। পার্থক্য হলো, এখানে জাইরোস্কোপ ও অন্যান্য সংবেদক অবস্থার পরিবর্তন শনাক্ত করে, উড্ডয়ন নিয়ন্ত্রক সিদ্ধান্ত নেয় এবং বৈদ্যুতিক চালক ও ঘূর্ণক সেই সিদ্ধান্তকে বাস্তব বলের পরিবর্তনে রূপ দেয়।
তবে সব ড্রোন একই মাত্রায় স্থিতিশীল নয়। ছোট ও হালকা ড্রোন সাধারণত বাতাসের ধাক্কায় তুলনামূলক বেশি প্রভাবিত হয়। বড় ড্রোনের জড়তা বেশি হওয়ায় ক্ষুদ্র বাতাসে তার আচরণ ভিন্ন হতে পারে, কিন্তু বড় ড্রোনের ওজন ও শক্তির চাহিদাও বেশি। পাখার আকার, ঘূর্ণকের ক্ষমতা, দেহের আকৃতি, ভরকেন্দ্র, সংবেদকের মান, নিয়ন্ত্রণব্যবস্থার দ্রুততা এবং ব্যবহৃত নির্দেশনার মান—সব মিলিয়েই প্রকৃত উড্ডয়নক্ষমতা নির্ধারিত হয়।
ড্রোনের ভারসাম্যের ক্ষেত্রে সংবেদকের সঠিক পরিমাপ এত গুরুত্বপূর্ণ যে উড্ডয়নের আগে অনেক যন্ত্রে দিকনির্ণায়ক বা অন্যান্য সংবেদক সমন্বয় করার প্রয়োজন দেখা দেয়। কোনো সংবেদক ভুল তথ্য দিলে নিয়ন্ত্রক সেই ভুল তথ্যকেই সত্য ধরে সংশোধন করতে পারে। ফলে ড্রোন বাস্তবে সমতল থাকা সত্ত্বেও নিয়ন্ত্রক তাকে কাত করার চেষ্টা করতে পারে। আবার শক্তিশালী চৌম্বক ক্ষেত্র দিকনির্ণায়ককে বিভ্রান্ত করতে পারে। এ জন্য বৈদ্যুতিক তার, শক্তিশালী চুম্বক, বড় ধাতব কাঠামো বা বিদ্যুৎবাহী অবকাঠামোর আশপাশে কিছু ধরনের দিকনির্ণয় ব্যবস্থা সমস্যায় পড়তে পারে।
একাধিক ঘূর্ণক থাকার আরেকটি সুবিধা হলো ড্রোনকে অত্যন্ত দ্রুত নিয়ন্ত্রণ করা যায়। একটি প্রচলিত উড়োজাহাজে দিক পরিবর্তনের জন্য ডানা ও নিয়ন্ত্রণপৃষ্ঠের ওপর দিয়ে যথেষ্ট বায়ুপ্রবাহ দরকার হয়। কিন্তু বহু-পাখাবিশিষ্ট ড্রোন প্রায় স্থির অবস্থাতেও ঘূর্ণকগুলোর বলের পার্থক্য সৃষ্টি করে কাত হতে বা ঘুরতে পারে। এই বৈশিষ্ট্যই তাকে একই স্থানে ভেসে থাকা, সরাসরি ওপরে ওঠা, প্রায় সোজাভাবে নিচে নামা এবং খুব সীমিত জায়গায় দিক পরিবর্তনের ক্ষমতা দেয়।
ড্রোনের এই স্থিতিশীলতা আসলে কোনো একক যন্ত্রের কৃতিত্ব নয়। শুধু শক্তিশালী ঘূর্ণক থাকলে ড্রোন উড়তে পারে, কিন্তু স্থিতিশীল নাও থাকতে পারে। শুধু ভালো সংবেদক থাকলেও লাভ নেই, যদি নিয়ন্ত্রক যথেষ্ট দ্রুত সিদ্ধান্ত নিতে না পারে। আবার নিয়ন্ত্রক নিখুঁত হলেও ঘূর্ণক দ্রুত প্রতিক্রিয়া না দিলে সংশোধন সময়মতো কার্যকর হবে না। তাই স্থিতিশীল উড্ডয়ন তৈরি হয় বায়ুগতিবিদ্যা, ঘূর্ণক, পাখা, বৈদ্যুতিক শক্তি, সংবেদক, গণনা এবং প্রতিক্রিয়াভিত্তিক নিয়ন্ত্রণের সম্মিলিত কাজ থেকে।
সবচেয়ে বিস্ময়কর বিষয় হলো, এই জটিল প্রক্রিয়ার অধিকাংশই ঘটে মানুষের চোখের পলকের চেয়েও ক্ষুদ্র সময়পরিসরে এবং বারবার। চালক হয়তো শুধু নিয়ন্ত্রণযন্ত্র ছেড়ে দিয়েছেন এবং আশা করছেন ড্রোনটি একই জায়গায় থাকবে। কিন্তু ড্রোনের ভেতরে তখন কোনো নিষ্ক্রিয় অবস্থা নেই। সংবেদক অবস্থার পরিবর্তন মাপছে, নিয়ন্ত্রক কাঙ্ক্ষিত অবস্থার সঙ্গে তা তুলনা করছে, সংশোধনের পরিমাণ নির্ধারণ করছে এবং চারটি ঘূর্ণকের শক্তি আলাদাভাবে পরিবর্তন করছে। পরের মুহূর্তে আবার নতুন পরিমাপ নিয়ে একই প্রক্রিয়া পুনরাবৃত্তি হচ্ছে।
তাই ড্রোন আকাশে ভারসাম্য বজায় রাখে কেবল চারটি পাখা ঘোরানোর মাধ্যমে নয়। তার প্রকৃত সক্ষমতা হলো নিজের নড়াচড়া বুঝতে পারা এবং সেই নড়াচড়ার বিপরীতে সঠিক সময়ে সঠিক পরিমাণ বল তৈরি করা। অভিকর্ষ তাকে নিচে টানে, ঘূর্ণক তাকে ওপরে ধরে রাখে, বিপরীতমুখী ঘূর্ণন অনাকাঙ্ক্ষিত পাক খাওয়া ঠেকায়, জাইরোস্কোপ ও ত্বরণমাপক তার কাত ও গতির পরিবর্তন শনাক্ত করে, উচ্চতামাপক ও অবস্থান নির্ণয়ব্যবস্থা তার স্থান পর্যবেক্ষণ করে এবং উড্ডয়ন নিয়ন্ত্রক এসব তথ্য মিলিয়ে প্রতিটি ঘূর্ণককে মুহূর্তে মুহূর্তে সামঞ্জস্য করে। বাইরে থেকে যে ড্রোনকে আকাশে শান্ত ও স্থির মনে হয়, তার ভেতরে আসলে চলছে এক অবিরাম পরিমাপ, গণনা এবং সংশোধনের প্রক্রিয়া—আর সেই দ্রুত প্রতিক্রিয়াশীল সমন্বয়ই আধুনিক ড্রোনের স্থিতিশীল উড্ডয়নের মূল বিজ্ঞান।
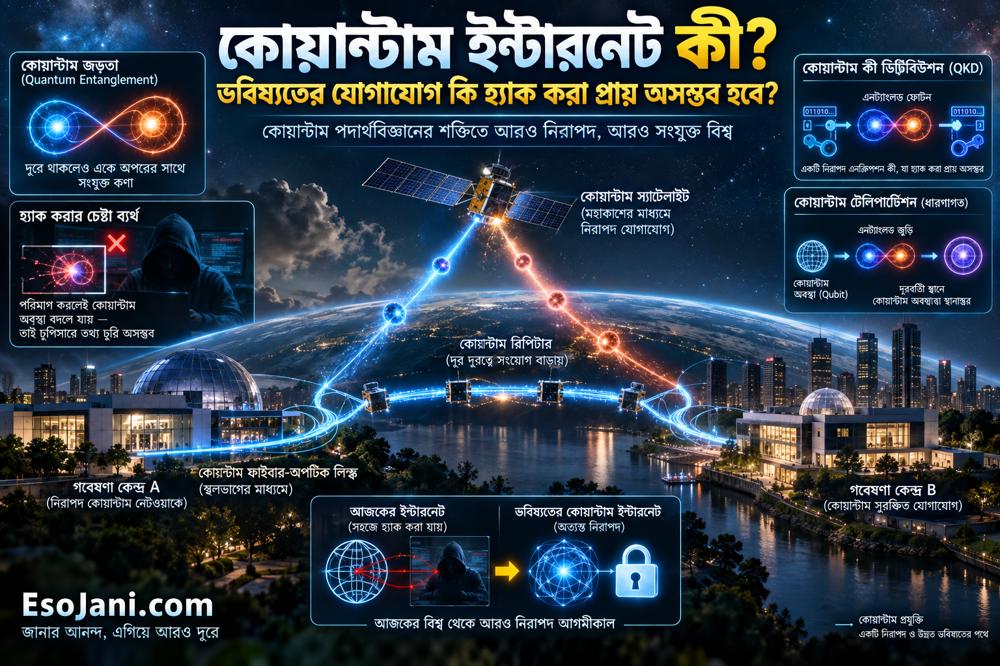 কোয়ান্টাম ইন্টারনেট কী? ভবিষ্যতের যোগাযোগ কি হ্যাক করা প্রায় অসম্ভব হবে?
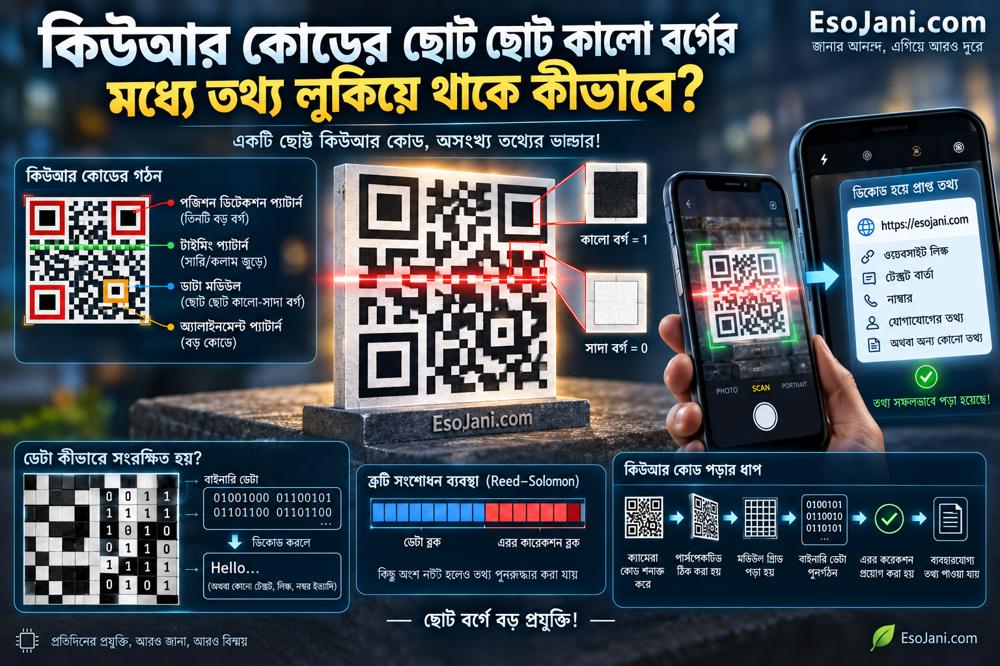 কিউআর কোডের ছোট ছোট কালো বর্গের মধ্যে তথ্য লুকিয়ে থাকে কীভাবে? জানুন এর বিস্ময়কর প্রযুক্তি
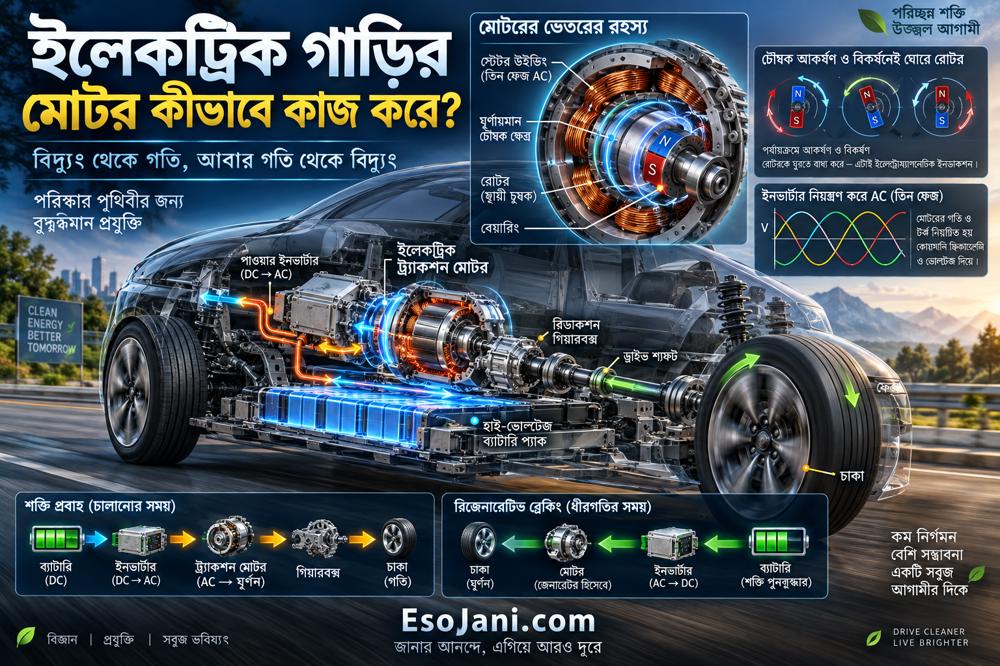 ইলেকট্রিক গাড়ির মোটর কীভাবে কাজ করে? বিদ্যুৎ থেকে চাকার ঘূর্ণন তৈরির সম্পূর্ণ বিজ্ঞান
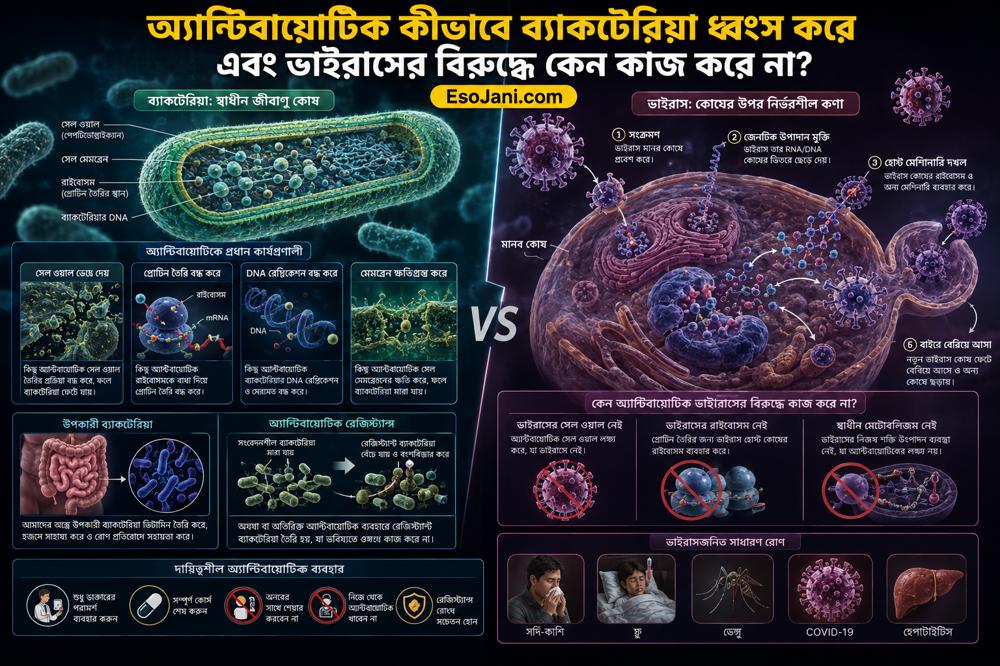 অ্যান্টিবায়োটিক কীভাবে ব্যাকটেরিয়া ধ্বংস করে এবং ভাইরাসের বিরুদ্ধে কেন কাজ করে না?
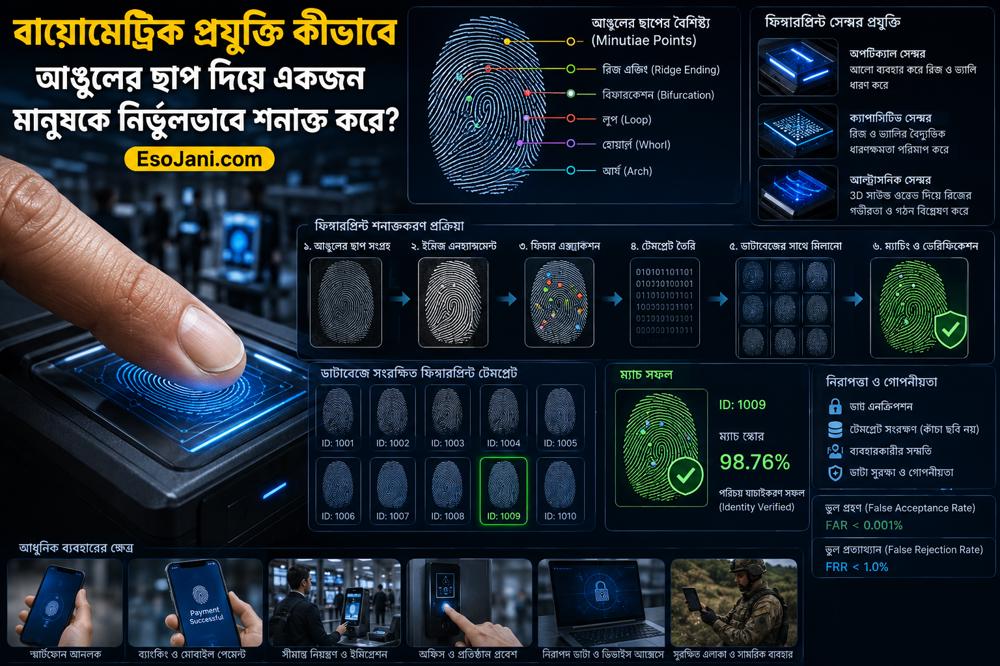 বায়োমেট্রিক প্রযুক্তি কীভাবে আঙুলের ছাপ দিয়ে একজন মানুষকে নির্ভুলভাবে শনাক্ত করে?
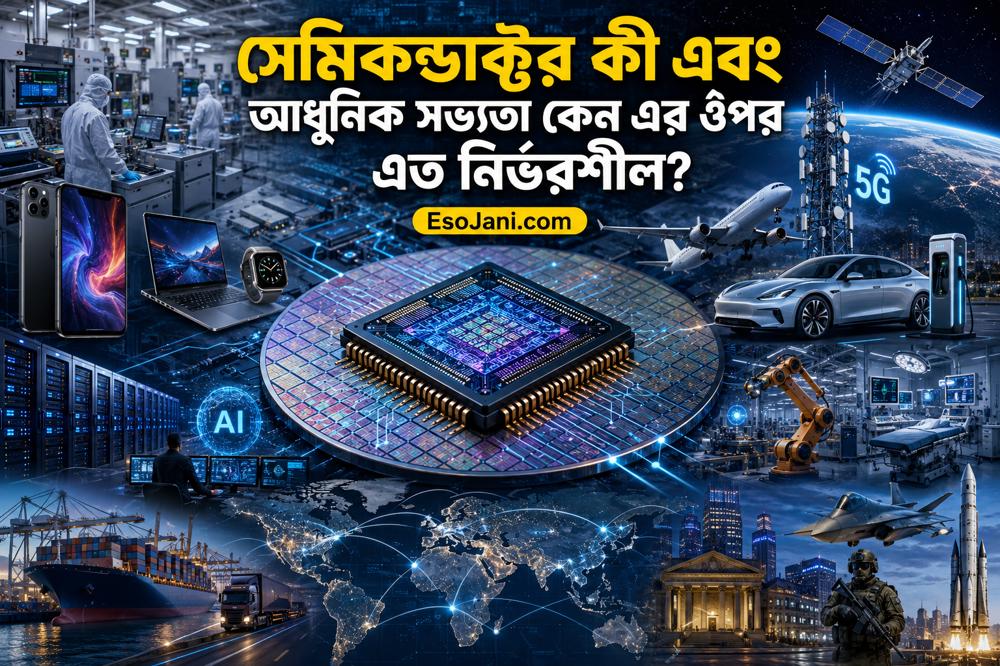 সেমিকন্ডাক্টর কী এবং আধুনিক সভ্যতা কেন এর ওপর এত নির্ভরশীল?